

جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM
جرثقیل TBM

اخبار صنعت
 Sep 14 , 2026
تجزیه و تحلیل نیروی واگن برقی بالابر: سه نیرو برای مهندسان تجهیزات بالابر توضیح داده شد
Sep 14 , 2026
برای یک مهندس تعمیر و نگهداری که یک جرثقیل سقفی 5 تنی را بررسی می کند، نیروهایی که چرخ دستی را روی تیر پل ثابت نگه می دارند، فقط اعداد علمی نیستند. یک چرخ دستی بالابر در یک تمرین استاتیک معمولی تحت سه نیرو قرار می گیرد: وزن خود چرخ دستی، بار معلق از قلاب، و کشش درایو سفر. تعادل بین این سه نیرو تعیین میکند که آیا واگن برقی در یک راستا بماند، آیا واگن انتهایی بار زیادی را تحمل میکند یا خیر، و آیا موتور مسافرتی دارای گشتاور کافی برای شروع و توقف نرم است یا خیر. درست کردن این تعادل اولین قدم در انتخاب یک سیستم واگن برقی قابل اعتماد است.
آنچه که سه نیرو در واقع در یک چرخ دستی بالابر نشان می دهند
در یک مدل نیروی هواپیمای ساده شده، چرخ دستی به عنوان یک بدنه صلب تحت سه نیروی همزمان در نظر گرفته می شود. اولین مورد، وزن خود واگن برقی، شامل واحد بالابر، قاب و ماشین آلات سفر است. دومی کشش عمودی بار معلق است که از طریق طناب سیم یا زنجیر منتقل می شود. سومین نیروی افقی رانندگی یا ترمز است که توسط مکانیسم سفر برای حرکت دادن چرخ دستی در امتداد پل جرثقیل اعمال می شود.
هر یک از این اجزا یک منبع فیزیکی واقعی بر روی جرثقیل سقفی دارند. زاویه ای که در آن نیروی محرکه عمل می کند، که اغلب در مسائل کتاب درسی با α نشان داده می شود، جهت نیروی اعمال شده را نسبت به افقی نشان می دهد. در عمل، این زاویه به نحوه هدایت نیروی کشش و نحوه اتصال چرخ دستی به پل و واگن انتهایی بستگی دارد.
- خود وزنی واگن برقی معمولاً کوچکترین نیروی سه گانه است اما همچنان به بارگذاری چرخ کمک می کند.
- بار معلق نیروی عمودی غالب است و انتخاب ظرفیت بالابر را هدایت می کند.
- نیروی محرکه باید برای غلبه بر مقاومت غلتشی، اینرسی و نیروهای احتمالی ترمز کافی باشد.
روش استاندارد برای حل مسئله سه نیرو
هنگامی که جهت و بزرگی نیرو مشخص شد، راه حل از روش استاندارد برای یک سیستم نیروی همزمان همسطح پیروی می کند. راه اندازی معمولاً با تفکیک هر نیرو به اجزای x و y آغاز می شود. اگر نیروی P در یک زاویه α با افقی اعمال شود، نیروی A به صورت افقی و نیروی B به صورت عمودی به سمت پایین عمل کند، معادلات تعادل مستقیم هستند:
از جهت x: P cos α A = 0.
از جهت y: P sin α − B = 0.
با حل این دو معادله P = B / sin α و A = - B cot α به دست می آید. علامت منفی روی A به سادگی نشان می دهد که نیروی افقی باید با مولفه افقی P مخالفت کند تا چرخ دستی در حالت تعادل باقی بماند.
جدول زیر نشان می دهد که چگونه نیروی مورد نیاز P با تغییر زاویه α، با استفاده از بار عمودی B 400 پوند به عنوان ورودی، تغییر می کند. اعداد دقیق نسبت به روندی که نشان می دهند اهمیت کمتری دارند: زاویه کوچکتر به نیروی محرکه بیشتری نیاز دارد و زاویه بزرگتر توزیع بار روی ریل جرثقیل را تغییر می دهد.
| α (درجه) | P = B / sin α | نکته کاربردی |
|---|---|---|
| 30 | 800 پوند | نیروی محرکه بالا؛ واکنش افقی قابل توجه روی ریل |
| 40 | 622 پوند | سطوح نیروی متوسط؛ نماینده بسیاری از طرح های واگن برقی صنعتی. |
| 50 | 522 پوند | P پایین تر، اما جزء عمودی P بار رو به پایین در مسیر را افزایش می دهد. |
| 60 | 462 پوند | کوچکترین نیروی محرکه؛ جهت کشش عمودی تر است که مسیر بار چرخ را تغییر می دهد. |
مفهوم عملی این است که تغییر α حتی 10 درجه می تواند بزرگی نیروی محرکه مورد نیاز را نزدیک به 20 درصد تغییر دهد. به همین دلیل است که زاویه باید از ابتدا با دقت تعریف شود، نه اینکه به عنوان یک فکر بعدی در نظر گرفته شود.
چگونه تجزیه و تحلیل انتخاب مؤلفه را هدایت می کند
پس از رفع نیروها، بارهای حاصل به ورودی طراحی برای قطعات مکانیکی چرخ دستی تبدیل می شوند. بار چرخ عمودی ورودی اولیه برای انتخاب کالسکه انتهای جرثقیل است. نیروی محرکه افقی، گشتاور موتور محرک مورد نیاز و درجه بندی بلوک چرخ جرثقیل را تعیین می کند. بار معلق، به علاوه اثرات دینامیکی، ظرفیت نامی بالابر را تعیین می کند.
در یک سیستم جرثقیل واقعی، واگن انتهایی با پایه چرخ و قطر ریل مشخص ساخته میشود تا با بارهای مورد انتظار چرخ مطابقت داشته باشد. انتخاب یک کالسکه انتهایی استاندارد بدون بررسی اتصال آن به قاب واگن برقی و توانایی آن در تحمل بار محاسبه شده چرخ یک منبع رایج خرابی مکانیکی است. هنگامی که یک چرخ دستی تحت تأثیر سه نیروی توصیف شده در تحلیل استاتیکی قرار می گیرد، کالسکه انتهایی بیشترین سهم را از واکنش های عمودی دارد. به همین دلیل است که خط تولید کالسکه انتهایی جرثقیل TBM با بخشهای تقویتشده و یاتاقانهای چرخهای مقاوم برای کنترل ترکیبهای نیروی عمودی و افقی طراحی شده است.
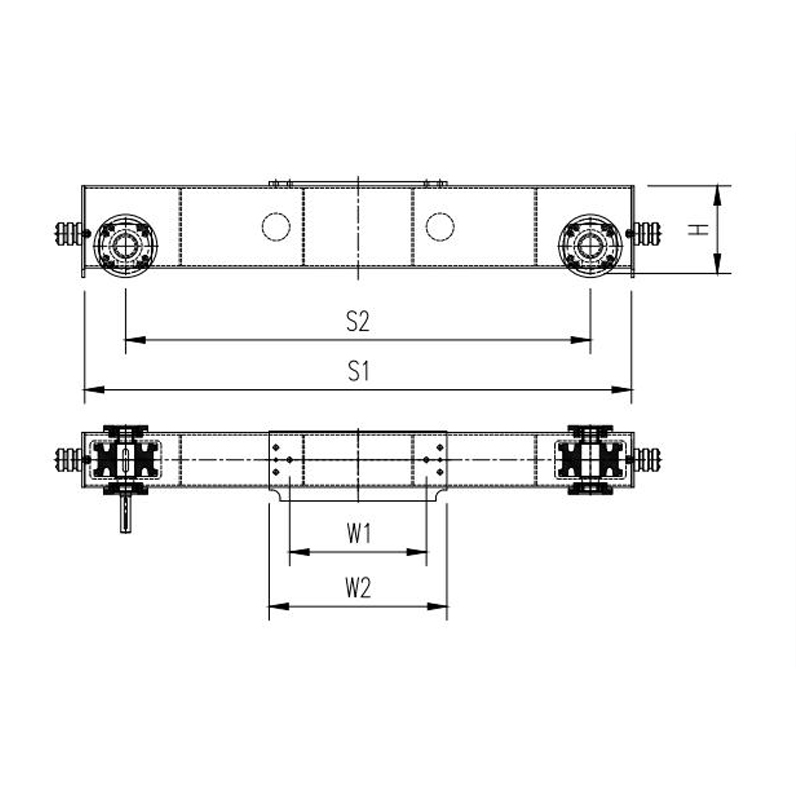 کالسکه انتهایی جرثقیل برای سیستم های واگن برقی با بخش های تقویت شده این کالسکه انتهایی که برای ترکیب نیروهای سنگین عمودی و افقی طراحی شده است، از پل جرثقیل و مکانیسم سفر پشتیبانی می کند و ثبات و دوام را برای کاربردهای صنعتی فراهم می کند. مشاهده محصول →
ملاحظات عملی فراتر از تعادل ایستا
تعادل ایستا نقطه شروع است نه پاسخ نهایی. محدودیتهای بار کاری، فاکتورهای ایمنی و طبقهبندی وظایف همگی بر ایمن بودن طراحی تجهیزات برای عملیات روزانه تأثیر میگذارند. برای بالابرهای سیم طناب برقی همه منظوره، استاندارد اروپایی FEM یا یک طبقه بندی وظیفه معادل مانند ISO M3 تا M5 اغلب برای تعیین چند ساعت در روز بالابر در یک بار مشخص استفاده می شود. این عامل وظیفه خودسرانه نیست. بر اندازه ترمز، درجه سیم طناب و ظرفیت حرارتی موتور تأثیر می گذارد.
مشکل سه نیرو همچنین نوسان بار، نیروهای باد در جرثقیل در فضای باز یا اثر یک باند شیبدار را در نظر نمی گیرد. این بارهای اضافی باید در طراحی کلی سیستم ترولی در نظر گرفته شود. بلوک چرخ باید هم برای بار استاتیکی و هم از نظر نیروهای افقی ناشی از رانندگی و ترمز ارزیابی شود. وقتی چرخ دستی شتاب می گیرد یا می ایستد، اینرسی بار نیروی افقی اضافی را اعمال می کند که بخشی از مسئله استاتیک کتاب درسی نیست. این نیروی اضافی باید توسط فلنج چرخ و مسیر جذب شود. بلوک های چرخ جرثقیل TBM با چرخ های سخت شده با فلنج و یاتاقان های مهر و موم شده برای تحمل بارهای جانبی مکرر تولید می شوند.
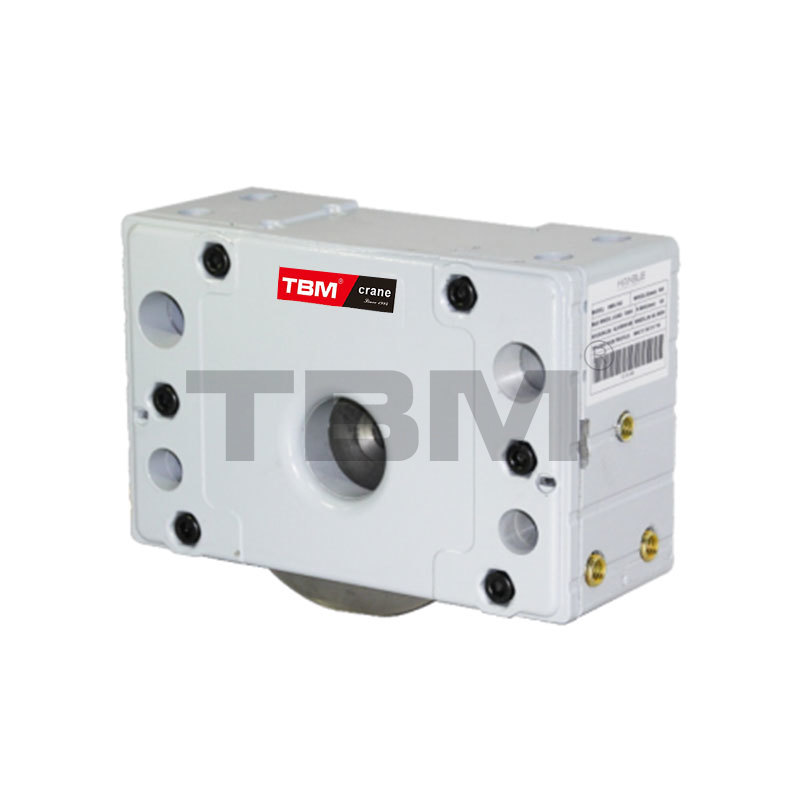 بلوک چرخ جرثقیل بادوام با چرخ های سخت شده با فلنج این بلوک چرخ که با فولاد آلیاژی با استحکام بالا و یاتاقانهای مهر و موم شده ساخته شده است، بارگذاری جانبی ناشی از شتاب و ترمز را تحمل میکند و از حرکت صاف و دقیق جرثقیل اطمینان میدهد. مشاهده محصول →
ساخت یک سیستم ترولی ایمن با بالابر TBM
از منظر جزء، مسئله سه نیرو وارد هر مرحله از سیستم ترولی می شود. کالسکه انتهایی باید بار چرخ را حمل کند، بلوک های چرخ باید نیروهای حرکتی افقی را تحمل کند، و بالابر سیم بکسل باید با ظرفیت بالابری و سرعت مناسب انتخاب شود. TBM Lifting بالابر سیمی برقی با فضای سر استاندارد SHA7 و بالابر دو تیرچه SHA8 را با پیکربندیهای سبک اروپایی میسازد که حاشیههای ظرفیت واضحی را برای کاربردهای ترولی صنعتی فراهم میکند. را محدوده بالابر طناب برقی با توجه به مسیر بار واگن برقی و واکنش چرخ ها اندازه می شود، بنابراین نقاط اتصال اجزا از ابتدا برای پشتیبانی از نیروهای محاسبه شده طراحی شده اند.
هنگامی که یک سیستم واگن برقی را مشخص می کنید، با نمودار نیروی واقعی نصب خود شروع کنید. بار معلق، جرم واگن برقی، طرح ریل و زاویه کشش مکانیزم محرک را تعیین کنید. با این ورودیهای اساسی، محاسبه استاتیک محدوده روشنی از بارهای عملیاتی را ارائه میدهد. سپس آن بارها را با یک بالابر و مجموعه ای از اجزای کالسکه انتهایی که برای همان وظایف و استانداردهای ایمنی ساخته شده اند مطابقت دهید.
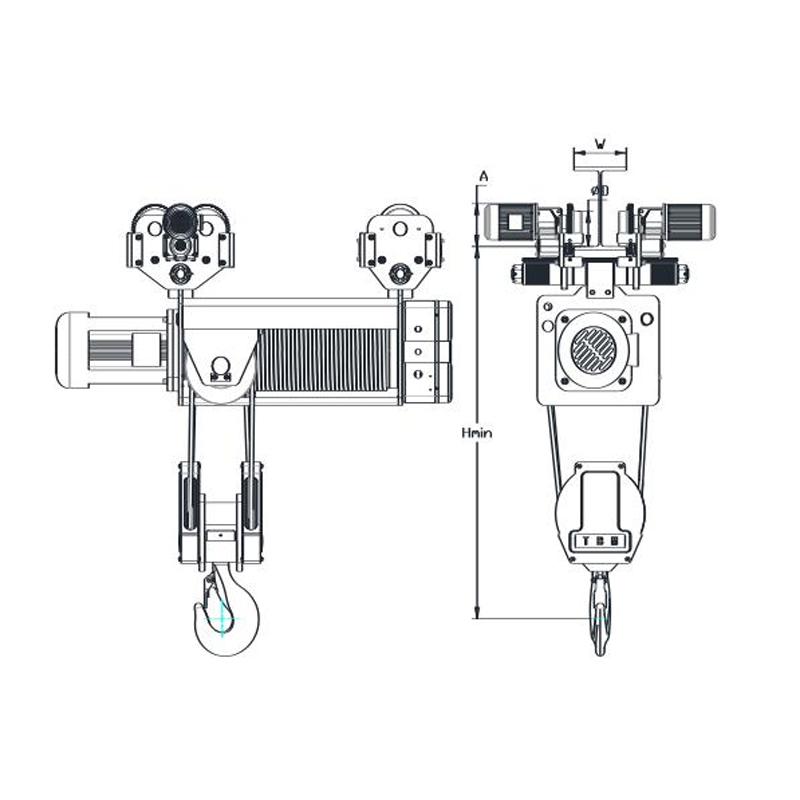 بالابر سیمی برقی استاندارد SHA7 این بالابر مجهز به موتور با راندمان بالا و تبدیل فرکانس برای عملکرد روان، برای جابجایی مواد در ماشین آلات، مونتاژ خودرو و سایر صنایع مناسب است. مشاهده محصول →
یک چرخ دستی بالابر در این مسئله استاتیک کلاسیک تحت تأثیر سه نیرو قرار می گیرد، اما ارزش واقعی این محاسبه زمانی حاصل می شود که برای طراحی و انتخاب تجهیزات واقعی بالابر اعمال شود. روش تحلیلی که برای تفکیک بارها استفاده میکنید، همان روشی است که تعیین میکند یک واگن برقی بدون مشکل کار کند، روی ریل خود در یک راستا بماند و به عمر مفید خود برسد. با تطبیق محلول نیرو با بالابرها، کالسکه های انتهایی و بلوک های چرخ با درجه بندی مناسب، می توانید از خرابی های پرهزینه ناشی از قطعات کم اندازه جلوگیری کنید. برای محاسبه نیرو بر اساس چیدمان واگن برقی و جرثقیل خاص خود، به آن مراجعه کنید تیم فنی TBM .
اخبار

این شرکت همیشه به توسعه محصول جدید و نوآوری های تکنولوژیکی اهمیت زیادی داده است، با تمرکز بر نقطه شروع بالا، پیکربندی بالا.
دسته بندی محصولات
تماس با ما

شماره 9 جاده Tenglong، منطقه تابعه صنعتی Huangze، شهر Huangze، شهر Shengzhou، استان ژجیانگ، چین

info@tbmhoist.com

+86 - 18957539688
